Регулирование частоты вращения асинхронного двигателя изменением числа полюсов в обмотке статора
Изменение числа пар полюсов обычно достигается следующими способами:
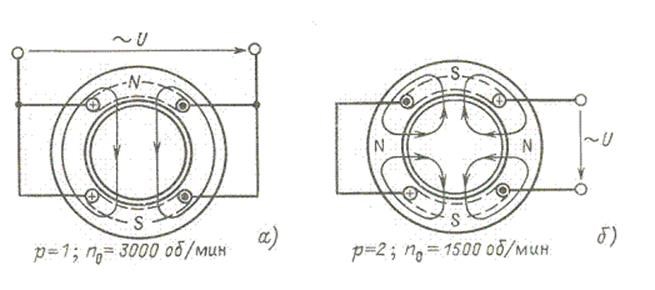
1. На статоре двигателя укладываются две электрически не связанные между собой обмотки, имеющие разное число пар полюсов, например р1 и р2. При подключении одной из обмоток к сети переменного тока, например, с числом полюсов р2 асинхронный двигатель будет иметь синхронную частоту вращения, соответствующую данному числу полюсов (рис. 27, а):
Другая обмотка при этом обесточена. При необходимости получения другой частоты вращения n1 обмотка с числом полюсов р2 отключается и включается с числом полюсов р1. Такие асинхронные двигатели получили название двухобмоточных.
2. На статоре укладывается одна обмотка, допускающая переключение на разное число полюсов. Наиболее широко распространены две схемы переключения статорной обмотки двухскоростных двигателей: с треугольника на двойную звезду Д/УУ и со звезды на двойную звезду У/УУ (звезду с двумя параллельными ветвями).
Схемы соединения обмоток Д/УУ применяются для получения примерно одинакового вращающего момента при обеих частотах вращения (рис. 27,а). Такие схемы применяются, например, у асинхронных двигателей привода компрессоров, металлорежущих станков и др. Схемы соединения обмоток У/УУ используются для приводов вентиляторов (рис. 27, б).
Рис. 27. Механические характеристики при регулировании частоты вращения асинхронных двигателей изменением числа пар полюсов при переключении статорной обмотки: а — треугольник (число пар полюсов p=p1) — двойная звезда (р=р2); б — звезда (p=р1) — двойная звезда (р=р2)
Кроме рассмотренных вариантов двухскоростных асинхронных двигателей нашли применение трехскоростные и четырехскоростные двигатели. В трехскоростных двигателях размещаются одна переключаемая и одна непереключаемая обмотка, а в четырехскоростных — две переключаемые обмотки, позволяющие получить четыре синхронные частоты вращения, например 3000/1500/1000/500 об/мин.
Электродвигатели с короткозамкнутым ротором могут иметь ряд специфических ненормальностей из-за неправильного соотношения числа пазов статора z1, ротора z2 и числа полюсов 2р.
Ненормальности заключаются в том, что двигатель может «прилипать», т. е. не приходить во вращение при подключении к сети, или «застревать», т. е., начав вращаться, останавливаться при некоторой частоте вращения, или при вращении сильно гудеть.
Во избежание указанных явлений должны быть выдержаны следующие соотношения:
Здесь же следует заметить, что изменение числа полюсов может иметь место не только при регулировании частоты вращения асинхронного двигателя способом изменения его полюсности, но и при ремонте, связанном с изменением номинальной частоты вращения.
К положительным показателям многоскоростных асинхронных двигателей следует отнести экономичность и относительно большой диапазон регулирования частоты вращения ротора. Недостатком данного способа регулирования является указанная выше невозможность плавного изменения частоты вращения.


2х полюсные и 4х полюсные двигатели (шпиндели) для фрезерных станков с ЧПУ для изготовления памятников. Статьи компании «Уралфрезер»
12.1. Изменение скольжения
Этот способ используют в приводе тех механизмов, где установлены асинхронные двигатели с фазным ротором. Например, в приводе подъемно-транспортных машин. В цепь фазного ротора вводится регулировочный реостат. Увеличение активного сопротивления ротора не влияет на величину критического момента, но увеличивает критическое скольжение (рис. 2.21).
На рис. 2.21 приведены механические характеристики асинхронного двигателя при разных сопротивлениях регулировочного реостата Rр3>Rр2>0, Rр1=0.
Как следует из рис. 2.21 при этом способе можно получить большой диапазон регулирования частоты вращения в сторону понижения. Основные недостатки этого способа:
- Из-за больших потерь на регулировочном реостате снижается коэффициент полезного действия, т.е. способ неэкономичный.
- Механическая характеристика асинхронного двигателя с увеличением активного сопротивления ротора становится мягче, т.е. снижается устойчивость работы двигателя.
- Невозможно плавно регулировать частоту вращения.
Из-за перечисленных недостатков этот способ применяют для кратковременного снижения частоты вращения.
Регулирование угловой скорости асинхронного электродвигателя изменением числа пар полюсов на статоре
Как Узнать Сколько Полюсов у Асинхронного Двигателя

Вторая обмотка при этом обесточена. Для получения другой скорости отключается первая обмотка и подключается на сеть вторая обмотка с р2 парами полюсов, при этом синхронная скорость АД станет равной АД будет иметь уже другую механическую характеристику.
Рассмотрим схемы соединения статора ‘и механические характеристики АД для этих случаев.
Для получения общего вида механических характеристик определим допустимую мощность АД при включении его статора по схемам рис. 2, а и б. Учитывая, что допустимый ток в секции обмотки статора I1доп = I1ном остается неизменным при переключении числа пар полюсов, допустимую первичную мощность определим:
Рис. 2. Соединение обмоток статора в треугольник (а), двойную звезду (б) и механические характеристики при схемах треугольник — двойная звезда (Д—УУ) (в)
Звезда — двойная звезда. В этой схеме меньшей угловой скорости АД соответствует соединение обмоток статора, показанное на рис. 3а. Секции фаз статора.
Из (2) и (3) видно, что допустимая мощность при переключении статорной обмотки на меньшее число пар полюсов (когда скорость АД увеличивается в 2 раза) возрастает также в 2 раза. Тем самым допустимые моменты при работе АД в обеих схемах включения примерно одинаковы и характеристики имеют показанный на рис. 3б вид.
Помимо рассмотренных двухскоростных АД применяются также трех- и четырехскоростные АД. Первые из них помимо переключаемой обмотки статора, выполняемой аналогично рассмотренной выше, имеют также и одну непереключаемую обмотку. Четырехскоростные АД с различным числом пар полюсов р1, р 2, p3, p4 позволяют получить четыре различные механические характеристики.
Из рис. 2в и 3б видно, что механические характеристики многоскоростных асинхронных электродвигателей отличаются хорошей жесткостью и достаточной перегрузочной способностью.
рис. 4: Cхема управления двухскоростным АД с короткозамкнутым ротором.
Недостатком этого способа является ступенчатость изменения скорости двигателя и относительно небольшой диапазон ее регулирования, не превышающий обычно 6—8.